
 たいらのぶろぐ
상품 설명
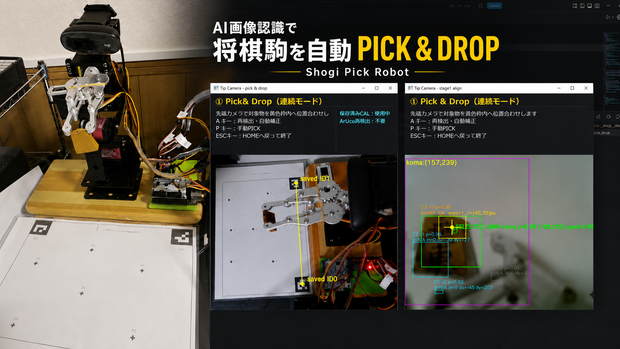
Shogi Pick Robot v1.0は、上カメラ・先端カメラ・ArUco・LightGBM・Arduinoを組み合わせ、対象物のPICK & DROPを行うロボットアーム用プログラムです。
▼ Shogi Pick Robotの詳しい解説記事
https://www.jijis-blog.com/shogi-pick-robot/
PC画面でPICKする対象物とDROP位置をクリックすると、上カメラによる座標変換、先端カメラとAI画像認識による位置補正を行い、ロボットアームがPICK & DROPを実行します。
将棋駒を対象として開発・評価しています。
【主な機能】
・上カメラ+ArUcoによる盤面座標変換
・マウスクリックによるPICK対象/DROP位置の指定
・先端カメラ+LightGBMによる対象物候補の認識
・Dynamic REFによる自動位置補正
・Good Pick判定と再検出・再補正
・PICK後に対象物を保持したまま移動するHOLD_HOME
・上カメラ/先端カメラの7点キャリブレーション
・AI学習データの取得
・LightGBMモデルの再学習
GUIから次の6モードを選択できます。
① Pick & Drop(連続モード)
② Pick & Drop(開発・デバッグ)
③ 上カメラキャリブレーション
④ 先端カメラキャリブレーション
⑤ AI学習データ取得
⑥ AIモデル作成
ご購入前に必ずご確認ください
Shogi Pick Robot v1.0は、ブログ「コスパ最強!? ロボットアームの作り方」シリーズに沿ってロボットアーム本体と基本回路を製作し、基本動作できる状態を前提とした発展企画です。
ロボットアーム本体の製作キットではありません。
ロボットアーム本体、Arduino Uno、PCA9685、USB Host Shield、PS4コントローラー、Webカメラなどのハードウェアは商品に含まれません。
Shogi Pick Robot v1.0では、PS4コントローラーをUSB有線接続で使用します。過去シリーズにあるBluetooth/PS4BT版は使用しません。
主な動作確認環境:
・Windows
・Python 3.10.x 64bit推奨
・Python 3.10.6 64bitで動作確認
・Microsoft Visual C++ Redistributable x64
・Arduino Uno
・上カメラ:Logicool C922n
・先端カメラ:Logicool C270n
他の環境やWebカメラで同等の認識精度・位置精度を保証するものではありません。
ご購入前に、既存ロボットアームシリーズの内容と必要なハードウェアをご確認ください。
▼ ロボットアームの作り方
https://www.jijis-blog.com/robot_arm_intro/
販売内容
ダウンロード商品には、主に以下を収録しています。
・Shogi Pick Robot Pythonプログラム一式
・Windows用セットアップ/起動BAT
・Arduino Uno用プログラム
・学習済みLightGBMモデル 2種類
・購入時モデルの復元用バックアップ
・将棋駒用の参考初期学習データ(CSV)
・キャリブレーション用データ
・上カメラキャリブレーションシート(PDF)
・README補助資料(PDF)
・【必読】README.md
・README_閲覧用.pdf
・LICENSE.txt
・THIRD_PARTY_NOTICES.txt
詳細なファイル構成、セットアップ方法、操作方法、安全事項は、商品に同梱する【必読】README.mdをご確認ください。
※ロボットアーム本体、Arduino Uno、Webカメラ、PS4コントローラーなどのハードウェアは含まれません。
初期学習データ・再学習について
将棋駒用の参考初期学習データとして、40列・112件のCSVを同梱しています。
・○:32件
・△:32件
・×:48件
この初期CSVは、同梱しているLightGBMモデルを完全再現するための全学習データではありません。
開発時に使用した学習画像1,168枚は商品に含まれません。
⑤ AI学習データ取得を使用すると、購入者自身の環境で教師データを追加できます。
⑥ AIモデル作成を使用すると、追加したデータを含めてLightGBMモデルを再学習できます。
⑥を実行すると、通常使用する以下の2モデルが上書きされます。
・lightgbm_koma_model.pkl
・lightgbm_good_pick_model.pkl
購入時の正式モデルは、models/backup/に同梱している2モデルからセットで復元できます。
実測PICK成功率
将棋駒を使用して27回測定した結果は次のとおりです。
・完全自動PICK成功:16 / 27(約59%)
・再検出操作込み累計PICK成功:21 / 27(約78%)
・最終失敗:6 / 27(約22%)
21 / 27は、完全自動PICK成功16回を含む累計のPICK成功数です。
これは、対象物を把持できたかを人間が確認した「PICK成功率」です。
DROP、通常HOME、連続サイクル全体までを含むPick & Drop成功率ではありません。
照明、背景、カメラ位置、対象物の置き方、ロボット個体差、サーボ再現性、グリッパー状態などによって結果は変化します。
購入者環境での成功率を保証するものではありません。
注意事項・README・ライセンス
本製品は実験・学習用です。玩具や、安全装置を備えた産業用ロボットではありません。
使用中はロボットアームの動作を監視し、異常時にサーボ電源を遮断できる状態で使用してください。
本システムには把持成功を確認するセンサーがないため、対象物をPICKできていない場合でも、その後の処理へ進むことがあります。
ご使用前に、商品に同梱している【必読】README.mdを必ず確認してください。セットアップ方法、操作方法、安全事項、既知の課題などを記載しています。
Arduino用ライブラリなど、一部の第三者ライブラリ本体は商品に含まれません。READMEに記載している配布元から購入者自身で導入してください。
ライセンス、免責、サポート、キャンセル・返金、再配布などの条件については、同梱するLICENSE.txtをご確認ください。
Arduinoプログラムおよび第三者ソフトウェアのライセンスについては、arduino/LICENSE_GPL-2.0.txtおよびTHIRD_PARTY_NOTICES.txtもご確認ください。
모든 리뷰
더보기리뷰 등록
리뷰를 작성하려면 로그인이 필요합니다.
로그인하고 리뷰 쓰기