
 スタジオHAZAMA714
상품 설명
ロボット製作を手軽に始めよう!
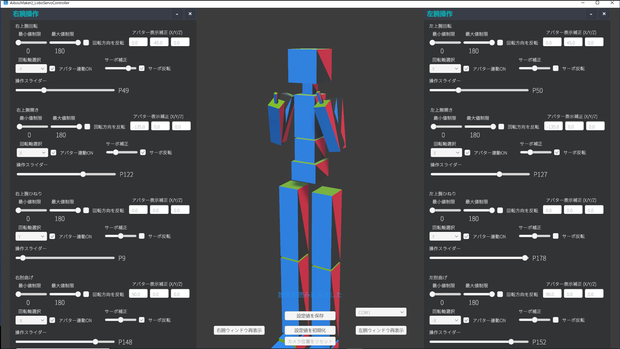
このアプリはArduinoと連携して「両腕(右腕+左腕)」のサーボを最大8個まで同時制御できるツールです。
ロボット実機と、Unity上に表示される箱型アバターを連動させ、
スライダー操作によりサーボとアバターの動きをリアルタイムで同期表示します。
本バージョンは安定動作が確認された正式版であり、
サーボ調整・補正・保存がすべてUI上で完結するように設計されています。
※ Arduinoスケッチは同梱していません(無料版に付属)
■ 主な機能
・ 最大8サーボ対応(両腕制御)
・ サーボポート選択(COMポート)
・ 通信速度設定(115200bps)
・スライダーによる角度調整
・箱アバターとのリアルタイム連動表示
・サーボ個別の:
- 送信角度補正(オフセット)
- 回転方向反転
- 最小/最大角度制限
・表示用のXYZ回転補正
・ 設定ファイルによる自動保存/読み込み(JSON形式)
■ 使用方法
1. AibouMaker2_LoboServoController.exe を起動
2. COMポートを選択(USB接続されたArduinoなど)
3. スライダーを使って両腕の各サーボを操作
4. 補正、回転方向、角度制限などを調整
5. 保存ボタンで現在の設定を保存(起動時に自動読込されます)
■ 注意事項
・ 起動時にポート未接続、または無効なCOMポートが選ばれていると
サーボとアバターの動きが一致しないことがあります。
一度スライダーを動かすと強制的に同期されます。
・ 実機サーボの物理制限を超える角度を送信しないよう注意してください。
・サーボへの給電はArduinoからではなく、必ず**外部電源**を使用してください。
■ 設定ファイルについて
- ファイル名:ServoConfig_Lobo8.json
- 保存場所:ユーザーローカル
例:C:\Users\<ユーザー名>\AppData\LocalLow\ST_HAZAMA714\AibouMaker2_LoboServoController\
・内容:各サーボの設定(オフセット・反転・回転軸・角度制限など)
・アプリ起動時に自動生成され、保存・読み込みは自動で行われます
※ Windowsの「ファイル名を指定して実行」で `%appdata%` → `../LocalLow/...` にアクセス可能
■ Arduinoスケッチについて
・本製品には Arduino用スケッチは付属していません
・無料版(片腕サーボ制御ツール)に動作確認済みスケッチが同梱されています
・Arduino側は「#0 P90」などの形式で送られる角度コマンドを解釈・実行する必要があります
・使用ボード例:Arduino Uno、Nano、ATmega328P搭載機など
・通信速度:115200bps(アプリと一致させてください)
■ ライセンスとクレジット
・Unity © Unity Technologies
・使用フォントやUI素材はフリーライセンス(詳細は別途)
・本アプリは Studio Hazama による独自開発です
■ 開発・提供元
Studio Hazama714 / 介塚はざま
不具合報告やご意見はBOOTHメッセージ、またはX(@st_hazama714)まで
모든 리뷰
더보기리뷰 등록
리뷰를 작성하려면 로그인이 필요합니다.
로그인하고 리뷰 쓰기